OpenArm
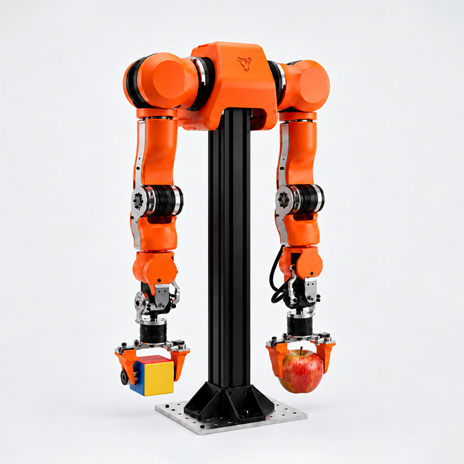
OpenArm – Open-Source Dual-Arm Robotic Platform for Physical AI
OpenArm 1.0 ~2.0 is a fully open-source, dual-arm robotic platform designed for physical AI research, humanoid robotics, and advanced manipulation.
Per arm: 7 DOF
Maximum reach: 633 mm
arm weight : 5.5kg
Maximum payload: 6.0kg
CAN-FD / standard CAN
View More